Программная междисциплинарная статья
Автор: профессор О. В. Мальцев
Аннотация
Современная наука располагает беспрецедентным объёмом данных, однако само по себе увеличение количества данных не устраняет главную методологическую проблему: откуда именно возникает научный вывод. Данные не производят знания автоматически. Между наблюдаемой реальностью, зарегистрированными данными, научным выводом и практическим действием существуют системы преобразований, которые определяют, что будет замечено, каким образом это будет классифицировано, какие признаки получат больший вес, как будут интерпретированы обнаруженные связи и какое решение в конечном итоге будет принято.
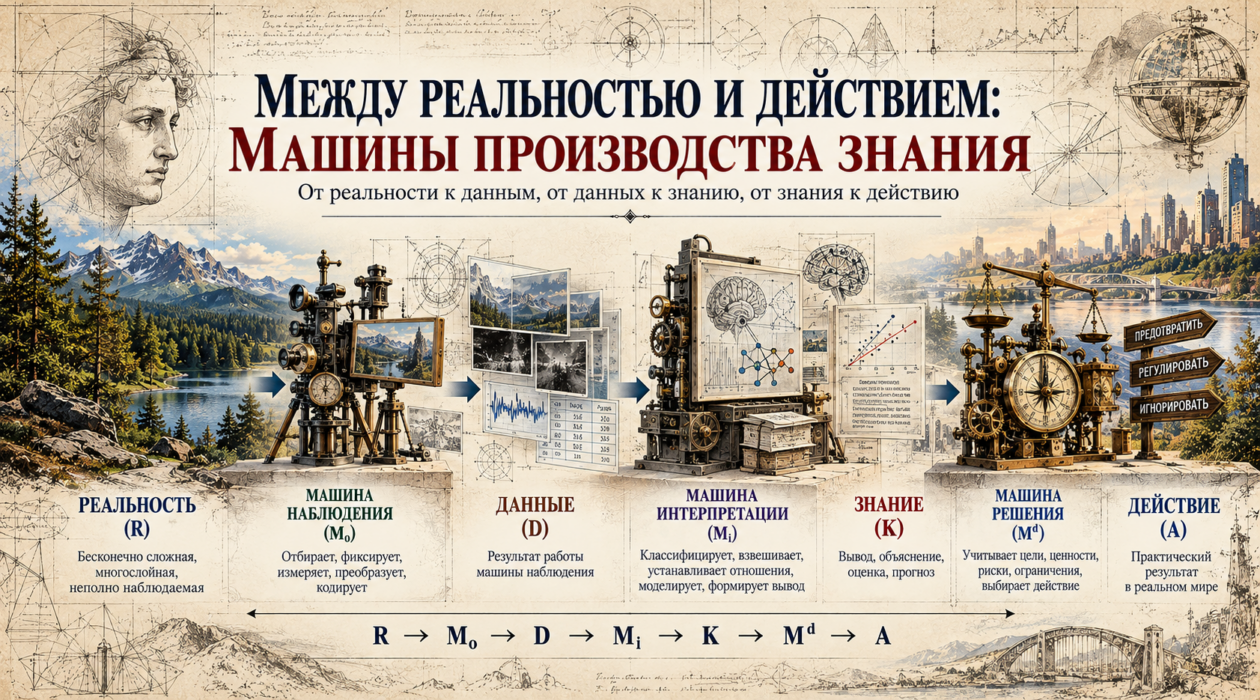
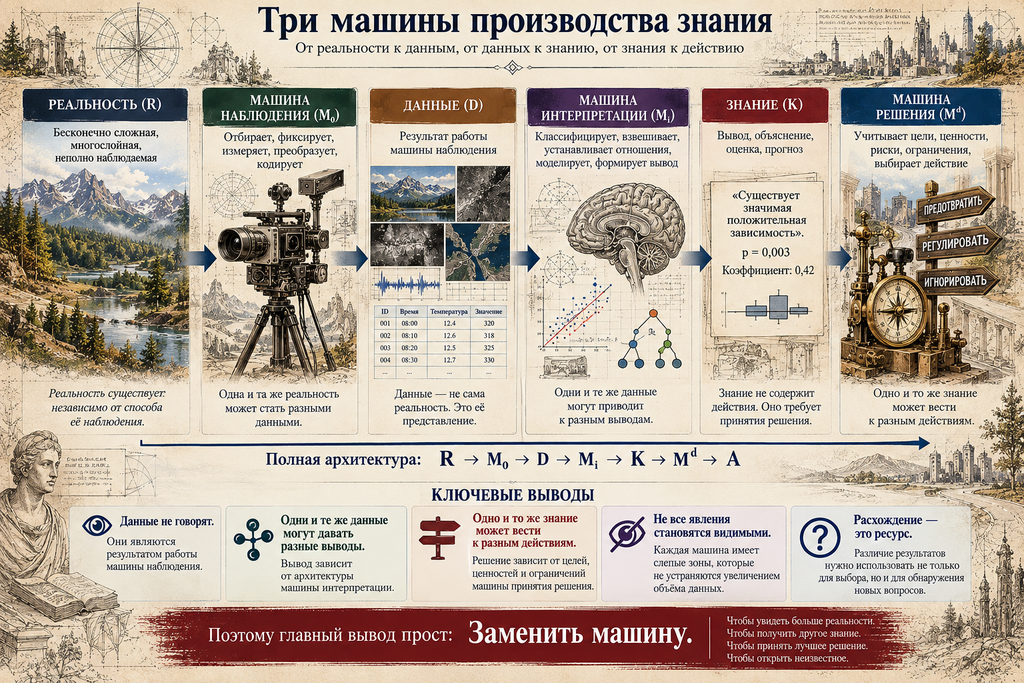
В настоящей статье предлагается рассматривать этот процесс посредством трёх функционально различных машин: машины наблюдения, которая преобразует реальность в данные; машины интерпретации, преобразующей данные в знание или вывод; и машины решения, преобразующей знание в выбор действия. Общая архитектура этого процесса может быть представлена формулой:
R → Mₒ → D → Mᵢ → K → Mᵈ → A,
где R — наблюдаемая реальность, D — данные, K — полученное знание или вывод, а A — действие.
Основное предложение статьи заключается в использовании метода контролируемой замены машины. При сохранении остальных компонентов исследовательской системы один преобразователь заменяется альтернативным, после чего измеряется изменение результата. Это позволяет построить карту зависимости вывода, определить его интерпретационную устойчивость, обнаружить слепые зоны исследовательской архитектуры и использовать расхождение результатов не только как проблему, но и как инструмент постановки новых научных вопросов.
1. Данные не говорят
Научный язык часто использует выражения вроде «данные показывают», «результаты свидетельствуют», «статистика говорит» или «факты приводят к выводу». Такие формулировки удобны для коммуникации, однако методологически они скрывают важнейший этап научного процесса.
Данные ничего не говорят самостоятельно. Они не определяют, какие из них являются существенными, не устанавливают собственные границы, не создают категории, не назначают себе вес, не устанавливают причинность и не выбирают теорию, в рамках которой будут интерпретироваться. Тем более данные не способны самостоятельно определить допустимый риск или предложить человеку конкретное действие.
Все эти операции осуществляются между наблюдением и выводом.
Поэтому привычная схема «ДАННЫЕ → ЗНАНИЕ» является неполной. Более точной была бы схема «ДАННЫЕ → МАШИНА → ЗНАНИЕ». Однако и она не описывает весь процесс, поскольку проблема возникает ещё до появления данных.
Чтобы получить данные, исследователь должен решить, что именно наблюдать, каким инструментом это делать, что считать единицей наблюдения, каким образом измерять явление и какие признаки регистрировать. Следовательно, между реальностью и данными также существует определённая система преобразований.
После получения знания возникает ещё одна система. Необходимо определить, какое решение следует принять, какие последствия допустимы и какое действие должно последовать из полученного знания.
Поэтому полный исследовательский цикл имеет следующую архитектуру:
РЕАЛЬНОСТЬ → МАШИНА НАБЛЮДЕНИЯ → ДАННЫЕ → МАШИНА ИНТЕРПРЕТАЦИИ → ЗНАНИЕ → МАШИНА РЕШЕНИЯ → ДЕЙСТВИЕ.
Именно эта система преобразований является предметом настоящей работы.
2. Что здесь называется машиной
Термин «машина» в данной статье не означает исключительно техническое устройство, компьютер или алгоритм. Машиной является устойчивая организованная система преобразований, превращающая определённый вход в определённый класс выходов.
В этом смысле машиной может выступать научная теория, методика наблюдения, экспериментальный протокол, система классификации, статистическая модель, экспертная процедура, юридический регламент, профессиональная школа, алгоритм, система ценностей, модель риска, институциональная процедура, система принятия решений или искусственный интеллект.
Поэтому существенен не материальный носитель машины, а выполняемая ею функция:
INPUT → TRANSFORMATION → OUTPUT.
Если существует воспроизводимый порядок преобразований, который влияет на получаемый результат, существует основание исследовать его как машину.
Такой подход позволяет перенести внимание с внешнего вида инструмента на его функциональную роль. Два совершенно разных по форме объекта могут выполнять одну и ту же функцию преобразования, а один и тот же технический инструмент может участвовать сразу в нескольких различных машинах.
3. Три машины
Предлагаемая архитектура различает три функционально разные машины.
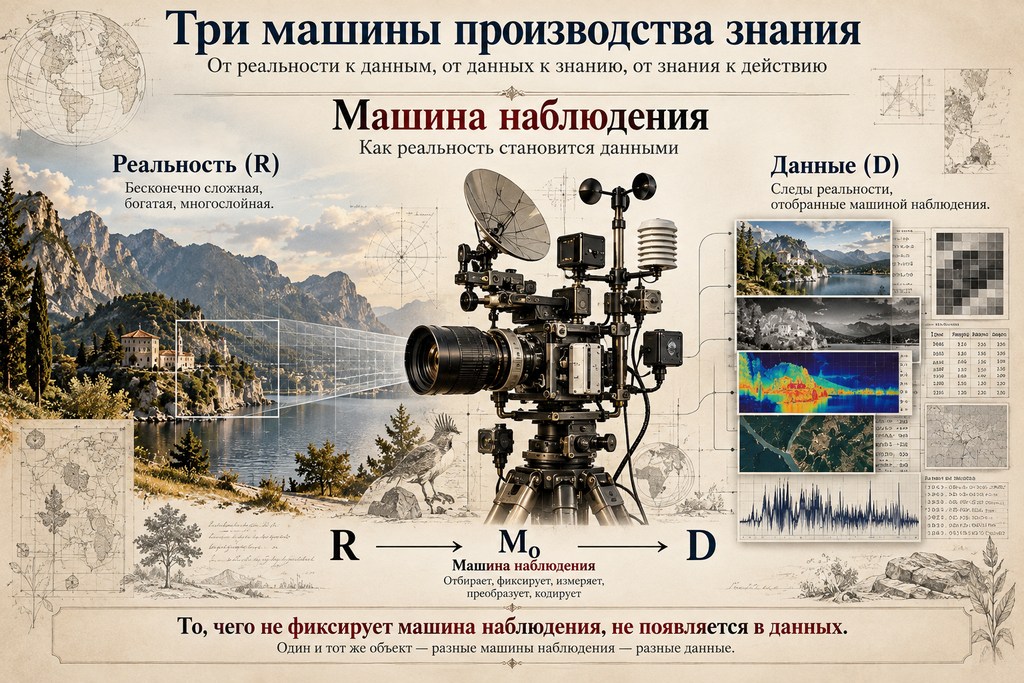
Первая — машина наблюдения Mₒ. Она превращает реальность R в данные D:
R → Mₒ → D.
Вторая — машина интерпретации Mᵢ. Она превращает данные в знание или вывод:
D → Mᵢ → K.
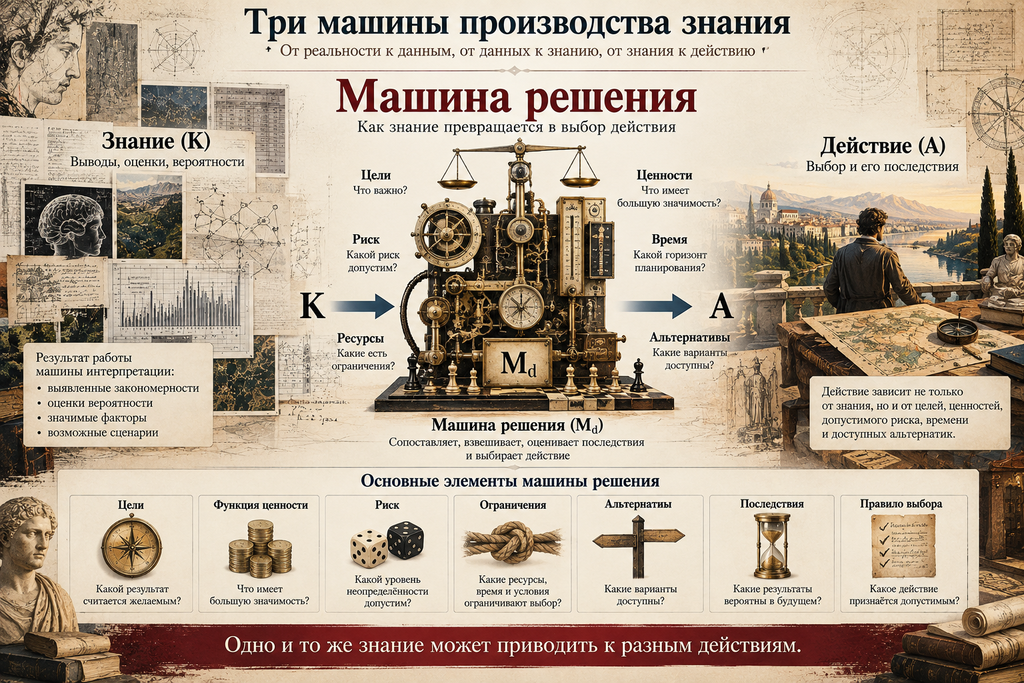
Третья — машина решения Mᵈ. Она превращает полученное знание в решение и действие:
K → Mᵈ → A.
Полная формула имеет вид:
R → Mₒ → D → Mᵢ → K → Mᵈ → A.
Такое различение необходимо потому, что расхождение результатов может возникать в трёх принципиально разных местах. Исследователи могут получить разные данные об одной и той же реальности. Они могут получить разные выводы из одинаковых данных. Наконец, они могут принять разные решения на основании одинакового знания.
Если эти три случая не различать, источник расхождения остаётся скрытым.
4. Машина наблюдения
Наивная модель исследования предполагает существование готовых данных, которые исследователь должен лишь собрать. Однако данные не лежат в реальности в форме таблицы или готового набора переменных. Чтобы получить данные, необходимо сначала построить процедуру наблюдения.
Исследователь определяет, что считать объектом, где проходят его границы, какой признак регистрировать, какой признак игнорировать, какую единицу измерения использовать, какой период наблюдать, какой инструмент применять и какое событие считать состоявшимся.
Поэтому данные представляют собой не саму реальность, а результат взаимодействия реальности с машиной наблюдения.
Именно поэтому необходимо различать:
R ≠ D.
Данные являются произведённым представлением о некоторой части реальности. Уже на этом этапе возникает первая возможность систематического расхождения.
5. Одну реальность можно превратить в разные данные
Пусть наблюдаемая ситуация обозначена как R. Две различные машины наблюдения могут преобразовать её в разные массивы данных:
R → Mₒ₁ → D₁
и
R → Mₒ₂ → D₂.
Если D₁ ≠ D₂, это ещё не означает, что один из наблюдателей обязательно ошибся. Возможно, разные машины выделили различные стороны одной и той же реальности.
Например, состояние преступности можно наблюдать через зарегистрированные преступления, виктимизационные опросы, обращения граждан, судебные решения, страховые случаи, медицинские последствия или цифровые следы. Ни один из этих массивов не является самой преступностью. Каждый представляет собой продукт определённой наблюдательной машины.
Следовательно, вопрос «Какие у нас имеются данные?» необходимо дополнить другим вопросом:
«Какая машина сделала именно эти данные видимыми?»
Это простое изменение вопроса существенно меняет исследовательскую перспективу.
6. Машина производит не только видимое, но и невидимое
Любая машина наблюдения обладает определённым пределом различения. То, для чего в её архитектуре отсутствует датчик, категория, процедура фиксации или критерий регистрации, может фактически исчезнуть из наблюдаемой картины.
Отсюда возникает понятие слепой зоны машины.
Под слепой зоной понимается класс различий, объектов, событий или отношений, которые систематически не способны появиться на выходе данной машины вследствие архитектуры её входов и преобразований.
Это принципиально важно. Недостаток данных иногда можно исправить увеличением выборки. Но слепую зону увеличением выборки исправить нельзя. Если машина не различает определённое явление, миллион наблюдений может воспроизвести ту же невидимость миллион раз.
Поэтому больше данных не всегда означает больше видимого.
Иногда для появления нового знания требуется не увеличение объёма данных, а другая машина наблюдения.
7. Машина интерпретации
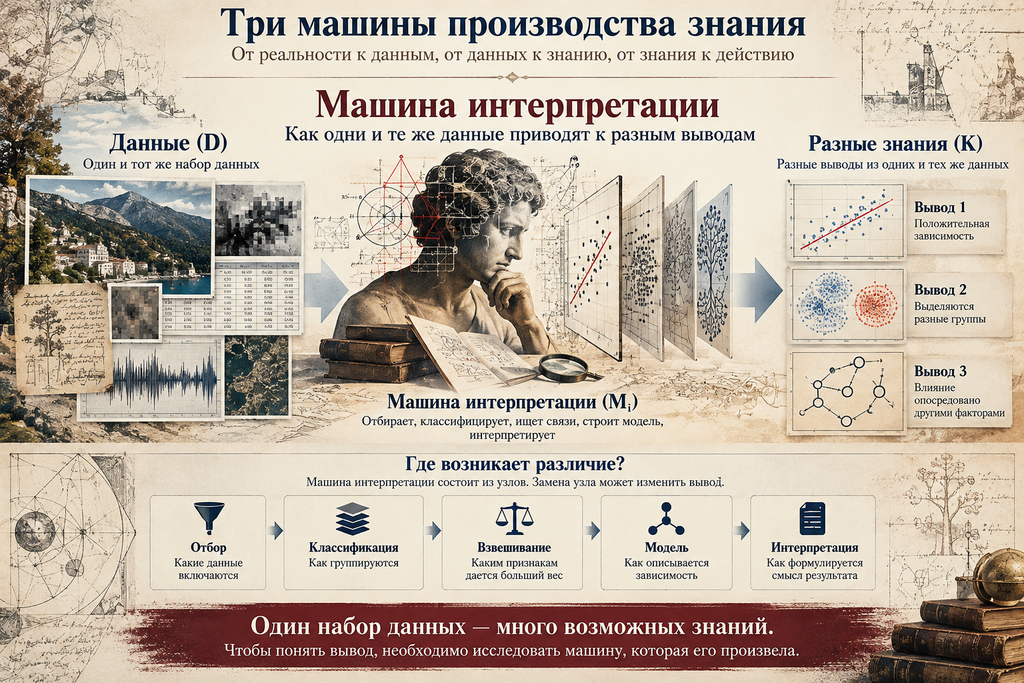
После получения данных возникает вторая система преобразований. Данные необходимо организовать, различить, классифицировать, сгруппировать, сопоставить, взвесить, связать между собой и включить в определённую модель.
Здесь начинают работать различение, классификация, группировка, присвоение веса, сопоставление, поиск отношений, построение модели, теоретическая интерпретация и формирование вывода.
Эту систему мы называем машиной интерпретации.
Её функция:
D → Mᵢ → K.
Именно здесь особенно ясно обнаруживается ограниченность выражения «данные показали». Точнее было бы сказать:
определённая машина интерпретации позволила получить данный вывод из данного множества данных.
Это не означает, что данные не имеют значения или что любой вывод можно получить из любых данных. Это означает лишь, что между данными и знанием существует преобразующая система, которую необходимо учитывать.
8. Одни данные — разные выводы
Теперь появляется второй тип расхождения. Зафиксируем данные:
D = const.
После этого изменим только машину интерпретации:
D → Mᵢ₁ → K₁
D → Mᵢ₂ → K₂
D → Mᵢ₃ → K₃.
Если K₁ ≠ K₂ ≠ K₃, исследователь получает важную информацию: вывод определяется не только данными, но и архитектурой их преобразования.
Сама зависимость вывода от метода давно известна философии науки и различным направлениям методологического анализа, включая robustness analysis, sensitivity analysis и multiverse analysis. Предлагаемый здесь шаг состоит не в повторном открытии этой зависимости, а в попытке локализовать место, в котором машина производит различие.
Иными словами, недостаточно установить, что два метода дали разные результаты. Необходимо выяснить, какая именно операция сделала результаты различными.
9. Разбор интерпретационной машины на узлы
Для этого недостаточно сказать: «исследователи использовали разные методы». Саму машину необходимо разобрать на отдельные преобразования.
Минимально в ней можно выделить отбор, различение, классификацию, взвешивание, установление отношений, моделирование, интерпретацию и правило формирования вывода.
После такого разложения вопрос исследования меняется. Вместо общего вопроса «Почему выводы различаются?» возникает гораздо более точный вопрос:
«На каком преобразовании они начинают различаться?»
Это превращает философскую проблему интерпретации в исследовательскую процедуру. Каждый узел становится доступным для отдельной проверки и контролируемой замены.
10. Карта зависимости вывода
Для этого предлагается карта зависимости вывода.
Исследователь начинает не с данных, а с уже существующего вывода K и движется назад:
K ← правило вывода ← интерпретация ← модель ← отношения ← веса ← классификация ← различение ← отбор ← D.
На каждом переходе задаётся вопрос:
Что необходимо было принять или сделать, чтобы предыдущий элемент породил следующий?
Так осуществляется обратная инженерия вывода.
В результате исследователь получает не просто аргументацию, а архитектурную карту происхождения результата. После этого каждый узел становится доступным для отдельной проверки.
Такой подход особенно важен в сложных исследованиях, где конечный вывод может выглядеть убедительно, хотя его происхождение зависит от целой последовательности скрытых преобразований.
11. Метод контролируемой замены машины
После построения карты становится возможным основной эксперимент.
Его принцип можно сформулировать следующим образом:
замени один элемент системы, сохрани остальные условия настолько постоянными, насколько это возможно, повтори преобразование и сравни результаты.
В простейшем виде:
D → M₁ → K₁
D → M₂ → K₂.
Но более точная процедура позволяет менять не всю машину, а отдельный узел. Например, можно сохранить данные, классификацию и модель, изменив только систему весов. Если вывод изменился радикально, обнаруживается весовая чувствительность результата.
Затем можно изменить классификацию, после этого модель, а затем правило интерпретации. Так становится возможным установить не просто факт зависимости вывода от метода, а топографию этой зависимости.
Исследователь получает возможность увидеть, где именно результат становится чувствительным к архитектуре его производства.
12. Интерпретационная устойчивость
На этой основе предлагается понятие интерпретационной устойчивости.
Под ней понимается степень сохранения существенных характеристик вывода при контролируемой замене элементов машины его производства.
Если несколько существенно различных машин дают сходный результат, вывод обладает большей устойчивостью относительно исследованных замен. Если небольшое изменение одного узла радикально меняет вывод, результат оказывается чувствительным к этому узлу.
Поэтому вместо единственной характеристики «надёжен — ненадёжен» появляется профиль зависимости: результат может быть устойчивым к способу классификации, устойчивым к модели, умеренно чувствительным к выбору выборки, сильно чувствительным к системе весов или критически зависимым от функции ценности.
Такой профиль сообщает о знании значительно больше, чем одна итоговая оценка уверенности.
13. Расхождение как научный инструмент
Обычно расхождение результатов воспринимается как проблема. Один анализ даёт K₁, другой — K₂, после чего исследователь пытается установить, какой результат следует отбросить.
Но существует другая возможность: исследовать саму разность:
ΔK = K₂ − K₁.
Что появилось во втором выводе и отсутствовало в первом? Какое изменение машины сделало это возможным? Что перестала видеть первая машина?
Тогда различие между выводами превращается в средство обнаружения слепой зоны:
M₁ → K₁
M₂ → K₂
K₁ ↔ K₂ → ΔK → НОВЫЙ ВОПРОС.
Таким образом, конкурирующая интерпретация становится не помехой, а инструментом производства исследовательского вопроса.
14. Философия науки: спор может находиться не в фактах
Одни и те же эмпирические результаты способны поддерживать различные теоретические объяснения. Это не означает, что любой вывод равноценен любому другому. Это означает, что необходимо установить, на каком преобразовании возникает различие.
Две теории могут признавать одинаковые наблюдения, но использовать разные представления о причинности, объяснении, объективности, значимости контекста, доказательстве и допустимой роли интерпретации.
В таком случае дальнейшее накопление данных одного и того же типа может не разрешить спор. Необходимо исследовать сами машины.
Именно здесь метод замены позволяет перейти от вопроса «Какая теория права?» к предварительному исследовательскому вопросу:
«Какие операции превращают одни данные в разные теоретические выводы?»
Так внимание переносится с немедленного выбора между теориями на исследование архитектуры, которая делает эти теории различными.
15. Право: процедура и результат
Правовая система особенно ясно показывает различие машин.
Предположим, процедура формально завершена: документы приняты, сроки соблюдены, решение вынесено. С позиции одной машины оценки результат может быть положительным, поскольку процедура выполнена.
Но другая машина задаёт иной вопрос: изменилось ли фактическое положение потерпевшего?
Если этого не произошло, возникает принципиальное расхождение. Факты остаются одними и теми же, но первая машина измеряет процессуальную завершённость, тогда как вторая — функциональный результат.
Следовательно, спор о качестве правосудия может быть спором не только о фактах, но и о том, какой выход системы считается значимым.
Это хорошо демонстрирует общий принцип статьи: одна и та же реальность может быть преобразована в разные результаты в зависимости от того, какая машина используется для её оценки.
16. Психология: малое событие способно заменить машину
Особенно интересен случай, когда небольшое событие вызывает непропорционально большое изменение поведения человека.
Линейная схема предполагает зависимость: малое воздействие → малое изменение. Однако человек после одного события способен изменить представление о собственной роли, другом человеке, угрозе, допустимом риске, будущем или правилах ситуации.
В этом случае событие меняет не просто состояние человека. Оно может изменить машину интерпретации последующих событий.
До события действует одна схема:
D → Mᵢ₁ → K₁.
После события:
D → Mᵢ₂ → K₂.
Именно поэтому одинаковый внешний сигнал до и после критического события способен получать совершенно различное значение.
Нелинейность поведения в таком случае может возникать вследствие замены внутренней машины интерпретации.
17. Теория решений: вероятность не содержит действия
Предположим, что вероятности возможных исходов известны. Из этого ещё не следует единственное решение.
Для принятия решения необходимо дополнительно определить ценность выигрыша, цену поражения, отношение к риску, горизонт планирования, ограничения ресурсов и ценность сохранения будущих возможностей.
Поэтому вероятность не равна решению:
вероятность ≠ решение.
Между знанием и действием находится машина:
K → Mᵈ → A.
Два субъекта могут полностью соглашаться относительно вероятностей и всё же выбирать разные действия, если различаются их функции ценности и риска.
Это третий тип расхождения:
одинаковое знание → разные машины решения → разные действия.
Следовательно, различие действий не доказывает автоматически различия знания. И наоборот, совпадение действий ещё не означает совпадения интерпретаций.
18. Искусственный интеллект делает машину видимой
Появление искусственного интеллекта радикализирует рассматриваемую проблему.
Ранее значительная часть интерпретирующей машины была скрыта внутри профессиональной подготовки человека. Сегодня всё больше её функций передаётся алгоритмическим системам.
Такая система может отбирать информацию, распознавать объекты, классифицировать, ранжировать, сопоставлять, оценивать вероятность, обнаруживать закономерности, генерировать объяснения и предлагать решения.
Поэтому искусственный интеллект не создаёт принципиально новую проблему посредника между данными и выводом. Он делает старую проблему значительно более заметной.
Пока интерпретацию осуществлял эксперт, многие промежуточные операции могли обозначаться словами «опыт», «профессиональное суждение», «интуиция» или «экспертная оценка». Когда аналогичные операции начинает выполнять алгоритмическая система, возникает необходимость описать архитектуру перехода значительно точнее.
Что поступило на вход? Что было отброшено? Какие категории использованы? Какому признаку присвоен больший вес? На основании чего установлена связь? Какие альтернативы рассматривались? Как был получен итоговый результат?
Именно поэтому искусственный интеллект следует рассматривать не только как новый инструмент науки, но и как методологический прожектор, который делает видимой проблему, существовавшую задолго до появления ИИ.
Возникает и ещё одна проблема. Современная цифровая исследовательская среда всё меньше позволяет автоматически считать, что наблюдаемый цифровой след произведён человеком.
Раньше исследователь мог относительно уверенно использовать цепочку:
ответ → человек.
Теперь возможны разные варианты:
ответ ← человек;
ответ ← человек + алгоритмическая система;
ответ ← автоматизированный сценарий;
ответ ← автономный агент.
Один и тот же интерфейс способен принимать внешне одинаковые ответы от онтологически различных источников.
Следовательно, машина наблюдения должна теперь устанавливать не только содержание ответа, но и, когда это существенно для исследовательского вопроса, тип системы, которая этот ответ произвела.
В противном случае исследователь рискует собрать технически безупречный массив данных, в котором единица анализа уже не соответствует предполагаемому объекту исследования.
Изменилась не просто техника сбора данных. Изменилась сама связь:
реальность → наблюдаемый след → данные.
Поэтому искусственный интеллект одновременно становится инструментом наблюдения, участником производства данных, машиной интерпретации и элементом машины решения.
Именно это делает особенно важным разделение трёх уровней предложенной архитектуры. Иначе несколько принципиально разных функций будут ошибочно объединены одним словом «ИИ».
19. Три эксперимента замены
Теперь предлагаемую модель можно превратить в конкретную исследовательскую программу.
Вместо одной общей операции «заменим метод» необходимо различать по меньшей мере три эксперимента.
Эксперимент I. Замена машины наблюдения
Сохраняется исследуемая реальность или максимально сопоставимое её состояние, а изменяется способ наблюдения:
R → Mₒ₁ → D₁
R → Mₒ₂ → D₂
R → Mₒ₃ → D₃.
Исследователь сравнивает уже не выводы, а полученные множества данных. Главными становятся вопросы: что видит первая машина, чего не видит вторая; какие объекты возникают только при определённом способе наблюдения; какие различия исчезают; какие признаки оказываются результатом самого способа измерения?
Так можно исследовать наблюдательную устойчивость данных.
Если существенно различные машины наблюдения фиксируют сходную структуру явления, соответствующий элемент данных устойчив относительно исследованных способов наблюдения. Если картина радикально меняется, необходимо указать её зависимость от конкретной наблюдательной архитектуры.
Эксперимент II. Замена машины интерпретации
Теперь данные фиксируются:
D = const.
Изменяется система их преобразования:
D → Mᵢ₁ → K₁
D → Mᵢ₂ → K₂
D → Mᵢ₃ → K₃.
Здесь исследуется интерпретационная устойчивость вывода.
Однако важен не только итоговый разброс результатов. Необходимо установить точку расхождения. Поэтому машины раскладываются на узлы, после чего узлы заменяются последовательно: одинаковый отбор может сочетаться с разными классификациями; одинаковая классификация — с разными весами; одинаковые веса — с разными моделями; одинаковые модели — с разными правилами интерпретации.
Так определяется конкретный преобразователь, от которого зависит результат.
Эксперимент III. Замена машины решения
Наконец фиксируется знание:
K = const.
Изменяются правила принятия решения:
K → Mᵈ₁ → A₁
K → Mᵈ₂ → A₂
K → Mᵈ₃ → A₃.
Это позволяет отделить спор о фактах от спора о действиях. Два субъекта могут одинаково понимать положение дел, но принимать различные решения из-за разных целей, ограничений, функций риска или временных горизонтов.
Следовательно, различие действий не доказывает автоматически различия знания, так же как совпадение действий не означает совпадения интерпретаций.
Три эксперимента позволяют локализовать расхождение: оно возникло при наблюдении, при интерпретации или при принятии решения.
Это принципиально более точная диагностика исследовательского конфликта.
20. От воспроизводимости результата к воспроизводимости пути
Одним из фундаментальных требований науки является воспроизводимость. Однако предложенная архитектура заставляет уточнить, что именно должно быть воспроизводимо.
Если другой исследователь получил тот же результат, этого недостаточно для полного понимания его происхождения. Два одинаковых результата могут быть произведены различными машинами. И наоборот, одна машина при небольшом изменении входа может давать существенно различные результаты.
Поэтому объектом воспроизводимости должен становиться не только конечный показатель. Необходимо воспроизводить путь его производства.
Исследователь должен иметь возможность установить, какая реальность наблюдалась, какой машиной она наблюдалась, какие данные были получены, какие данные исключались, какие категории использовались, какие веса назначались, какие отношения предполагались, какая модель применялась, какое правило породило вывод и какое правило превратило вывод в решение.
Только тогда становится возможной настоящая обратная инженерия исследования.
Полная трасса выглядит следующим образом:
R → Mₒ → D → Mᵢ → K → Mᵈ → A.
Но исследователь должен уметь пройти её и в обратном направлении:
A → Mᵈ → K → Mᵢ → D → Mₒ → R.
Разумеется, обратное движение не означает буквального восстановления реальности из результата. Его задача другая: установить происхождение каждого существенного перехода.
Почему было принято именно это решение? Потому что существовал определённый вывод. Почему возник именно этот вывод? Потому что данные были обработаны определённой машиной. Почему имелись именно эти данные? Потому что реальность наблюдалась определённым способом.
Так возникает трассируемость знания.
Именно здесь предложенная модель выходит за пределы обычного требования прозрачности метода. Недостаточно перечислить применённые процедуры. Необходимо показать их функциональные отношения.
Методология перестаёт быть перечнем инструментов. Она становится архитектурой преобразований.
Отсюда возникает важное следствие: научная ошибка также должна исследоваться архитектурно.
Если вывод оказался неверным, недостаточно сказать: «исследователь ошибся». Необходимо локализовать ошибку. Она могла возникнуть в машине наблюдения — например, существенный объект не регистрировался. Она могла возникнуть в данных — например, измерение было повреждено. Она могла возникнуть в машине интерпретации — например, использовалась неподходящая классификация. Она могла возникнуть в машине решения — например, корректное знание было преобразовано в неадекватное действие из-за ошибочной функции риска.
Таким образом, появляется диагностика происхождения ошибки.
Это особенно важно потому, что ошибки разных уровней требуют разных способов исправления. Ошибку наблюдения нельзя исправить новой интерпретацией тех же неполных данных. Ошибку интерпретации необязательно исправлять сбором дополнительных данных. Ошибку решения невозможно устранить повторным измерением реальности, если проблема находится в функции ценности.
Следовательно, прежде чем исправлять ошибку, необходимо установить, в какой машине она возникла.
Это имеет непосредственное значение для науки, права, управления, психологии, образования, криминологии и систем искусственного интеллекта.
21. От науки о результатах к науке о машинах производства результатов
Теперь можно сформулировать основное положение предлагаемой исследовательской программы.
Научное исследование не должно ограничиваться объектом. Оно должно исследовать также систему, посредством которой объект становится данными, данные становятся знанием, а знание становится действием.
Это не означает отказа от объективности. Напротив, объективность требует не скрывать посредника.
Если между исследователем и объектом существует машина, научная задача состоит не в том, чтобы сделать вид, будто её нет, а в том, чтобы обнаружить её, описать, разобрать на операции, установить её происхождение, определить её пределы, найти её слепые зоны, заменить её и сравнить результаты.
Отсюда следует принцип:
Нельзя считать вывод достаточно исследованным, пока не исследована машина, которая этот вывод произвела.
Но после проведённого анализа эту формулу необходимо расширить.
Недостаточно исследовать только машину вывода. Необходимо исследовать три преобразования:
Как реальность стала данными?
Как данные стали знанием?
Как знание стало действием?
Это три разных научных вопроса, и каждому соответствует собственный эксперимент замены.
Первая замена обнаруживает зависимость данных от способа наблюдения. Вторая — зависимость знания от способа интерпретации. Третья — зависимость действия от способа принятия решения.
Так возникает трёхуровневая система проверки:
НАБЛЮДАТЕЛЬНАЯ УСТОЙЧИВОСТЬ
↓
ИНТЕРПРЕТАЦИОННАЯ УСТОЙЧИВОСТЬ
↓
РЕШЕНЧЕСКАЯ УСТОЙЧИВОСТЬ.
Именно совокупность этих характеристик позволяет описывать не только итоговый вывод, но и его положение внутри всей архитектуры производства знания.
Однако существует ещё один важнейший результат.
Замена машины нужна не только для проверки. Она нужна для открытия.
Пока исследователь работает внутри одной архитектуры, её границы легко принять за границы самой реальности. То, чего не видит машина, начинает казаться несуществующим. То, чего не различает классификация, исчезает как самостоятельный объект. То, чему система не присваивает веса, становится несущественным. То, чего модель не допускает, может вообще не возникнуть как вопрос.
Именно поэтому альтернативная машина имеет особую научную ценность. Она позволяет увидеть не только другой ответ. Она позволяет увидеть другой набор возможных вопросов.
Здесь появляется наиболее продуктивная формула всей программы:
ОДНА РЕАЛЬНОСТЬ → ДВЕ МАШИНЫ → ДВА РЕЗУЛЬТАТА → РАЗНОСТЬ → НЕИЗВЕСТНОЕ.
Расхождение становится исследовательским ресурсом.
Это меняет отношение к конкурирующим моделям. Их не обязательно немедленно сводить к одной. Иногда необходимо, наоборот, сохранить различие и исследовать его.
Если:
M₁(R) ≠ M₂(R),
главный вопрос может состоять не в том, какую машину немедленно уничтожить как неправильную. Сначала необходимо спросить:
Что именно одна машина позволяет увидеть, а другая — нет?
Затем:
Какое архитектурное различие создаёт эту разницу?
И наконец:
Какой новый исследовательский объект появляется между двумя результатами?
Так сравнительный анализ машин превращается в машину обнаружения неизвестного.
Это особенно существенно для XXI века. Мы вступаем в ситуацию, в которой один и тот же объект одновременно наблюдают человек, прибор, распределённая сенсорная система и искусственный интеллект. Одни и те же данные способны анализировать множество статистических моделей и автономных агентов. Одно и то же знание может поступать в различные системы поддержки решений.
Следовательно, количество машин между реальностью и действием будет не уменьшаться, а увеличиваться.
Поэтому центральным навыком исследователя становится уже не только способность получать данные, не только способность строить модель и не только способность формулировать вывод. Необходимо научиться видеть саму архитектуру производства вывода.
Заключение. Исследовать машину
Начальная проблема этой статьи была сформулирована предельно просто:
данные сами по себе не производят знания.
Проверка этого положения привела к более широкому результату. Между реальностью и действием существует не один переход, а последовательность преобразований. Реальность должна стать данными, данные должны стать знанием, знание должно стать решением, а решение должно стать действием.
Поэтому исходную формулу:
ДАННЫЕ → ЗНАНИЕ
необходимо заменить:
R → Mₒ → D → Mᵢ → K → Mᵈ → A.
Эта схема позволяет различить три принципиально разных источника расхождения.
Первая машина изменяет видимое.
Вторая машина изменяет значение видимого.
Третья машина изменяет действие, следующее из значения.
Отсюда возникают три экспериментальные операции:
замена машины наблюдения;
замена машины интерпретации;
замена машины решения.
При этом ключевой методический принцип остаётся одинаковым:
Замени машину, сохрани остальные элементы максимально неизменными, повтори преобразование и исследуй разность результатов.
Эта разность показывает зависимость результата от архитектуры его производства.
Если результат сохраняется, мы получаем свидетельство его устойчивости относительно произведённой замены. Если результат меняется, мы получаем ещё более интересный объект — место зависимости. А если новая машина обнаруживает то, что систематически отсутствовало в старой, обнаруживается слепая зона.
Таким образом, замена машины выполняет сразу три функции: проверяет знание, локализует зависимость и создаёт неизвестное как новый объект исследования.
На этом основании можно сформулировать пять положений предлагаемой исследовательской программы.
Первое. Данные являются не непосредственным эквивалентом реальности, а результатом работы машины наблюдения.
Второе. Вывод является не непосредственным содержанием данных, а результатом работы машины интерпретации.
Третье. Действие не содержится непосредственно в знании, а является результатом работы машины решения.
Четвёртое. Устойчивость научного результата должна проверяться контролируемой заменой машин и отдельных узлов их архитектуры.
Пятое. Расхождение результатов необходимо использовать не только как свидетельство неопределённости, но и как инструмент обнаружения слепых зон и постановки новых исследовательских вопросов.
Тем самым предлагается переход:
от результата — к архитектуре результата;
от метода — к машине преобразования;
от воспроизводимости ответа — к трассируемости пути;
от спора интерпретаций — к эксперименту замены;
от расхождения — к обнаружению неизвестного.
Это не отменяет существующие методы robustness analysis, sensitivity analysis, multiverse analysis и другие способы исследования зависимости результата от аналитических решений. Предлагаемая программа помещает подобные процедуры внутрь более широкой архитектуры, в которой объектом анализа становится весь путь от реальности до действия.
Именно поэтому главный вопрос исследования должен звучать уже не только: «Что мы наблюдаем?» И не только: «Какой вывод следует из данных?»
Необходимо добавить:
Какая машина сделала наблюдаемое данными?
Какая машина сделала данные знанием?
Какая машина превратила знание в решение?
И наконец:
Что изменится, если заменить одну из этих машин другой?
Последний вопрос является одновременно методом проверки и методом открытия.
Потому что одна машина показывает нам определённый мир. Другая машина способна показать в той же реальности то, чего первая увидеть не могла. А между двумя полученными картинами возникает пространство, в котором начинается новое исследование.
Поэтому исследовать необходимо не только реальность.
Необходимо исследовать машину, посредством которой реальность становится для нас знанием.
И когда предел этой машины найден, следующий научный шаг состоит не обязательно в накоплении новых данных.
Иногда необходимо сделать другое — заменить машину.